UAM Distributed Electric Propulsion(DEP) System Concept Design Case Study
김성수1*, 이광현1, 장정훈1, 김태훈1
㈜모아소프트
Key Words
- DEP(분산전기추진)
- Single Failure(단일 고장)
- Battery
- Catastrophic Failure(파국적 고장)
- UAM
서론
UAM으로 제안되는 비행체의 형상은 기존 헬리콥터와 다르게 Vectored thrust, Lift & Cruise, Wingless(Multicopter)(1) 등으로 구분될 수 있다. 헬리콥터의 경우 동력계통이 하나 또는 두 개로 구성되며 단일고장(single failure) 으로 인한 파국적 고장(catastrophic failure)에 진입될 확률이 높은 반면 UAM 용 비행체 형상의 대부분은 동력계통이 개 이상의 추력축으로 구성되는 경우가 대부분이다 본 논문에서는 형식증명(TC, Type Certification)을 목표로 진행중인 대표적인 비행체의 분산전기추진 시스템의 구성 사례를 분석한다. 대표적인 비행체로는 Archer 사의 maker와 Joby 사의 Wisk Cora이다.
본론
1.개요
UAM 비행체의 형상은 과 같이 대표적인 그룹으로 구분될 수 있다. 전통적인 헬리콥터와 형상적인 측면에서 가장 다른 점은 추진(추력)을 위한 시스템이 3개 이상으로 분산된다는 점이다. 이러한 이유로 분산시스템 특히, 전기를 이용한 분산전기추진 시스템의 연구가 다양하게 이루어지고 있다.
분산전기추진 시스템은 감항인증 분야에서 요구되고있는 시스템 안전(Safety) 측면에서도 매우 중요한 설계 요소 중 하나에 해당한다. 수직이륙/착륙, 천이, 순항과 같이 UAM이 예상하는 일반적인 운용개념 전주기에 대해서는 단일 고장으로 인해 파국적인 고장이 발생하지 않아야 한다. 기능적 고장으로는 운용개념 전주기에서 발생할 수 잇는 추력상실 조건을 식별할 수 있다.
분산전기추진 시스템은 에너지를 공급하는 배터리, 전력변환기로 사용되는 컨버터, 동력을 전달하는 전기 모터 그리고 추력을 생성하는 프로펠러로 구성된다. 프로펠러와 전기모터의 효율 극대화를 위해 기어박스를 적용하기도 한다. 파국적 고장의 원인으로 배터리의 열폭주, 에너지 불확실성, 컨버터 오버히팅, 컨버터 오버부하, 전력변환기 오버히팅, 프로펠러 파곤 등으로 구분 될 수 있다.
분산전기추진 시스템의 파국적 고장을 방지하기 위해 예비설계 과정을 통해 설정된 안전성 기준 만족 여부를 확인하여야 한다.
…중략….
2. Archer(maker) 분산전기추진 시스템 분석
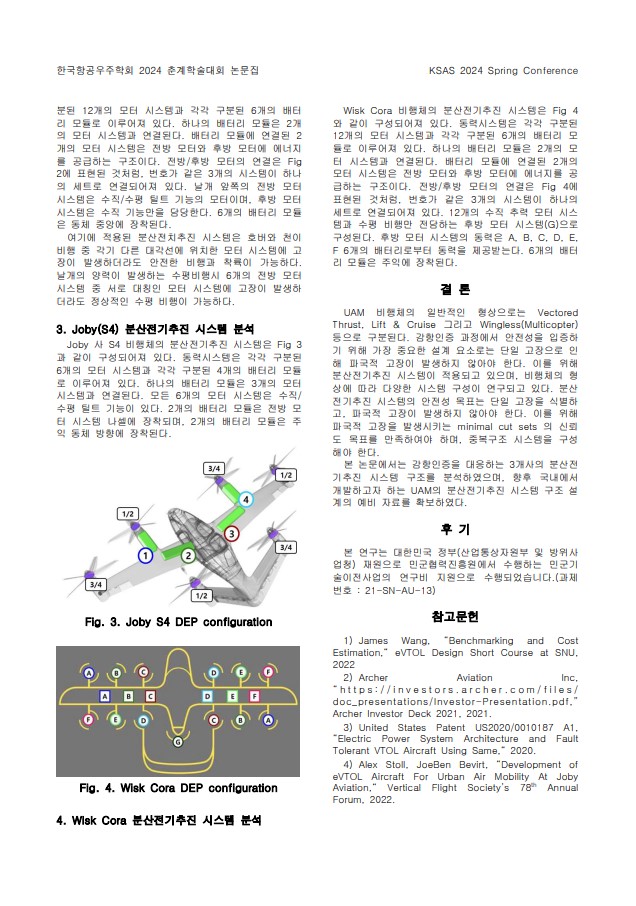
Archer 사 maker 비행체의 분산전기추진 시스템은 Fig. 2와 같이 구성되어 있다. 동력시스템은 각각 구분된 12개의 모터 시스템과 각각 구분된 6개의 배터리 모듈로 이루어져 있다. 하나의 배터리 모듈은 2개의 모터 시스템과 연결되며, 전방/후방 모터에 에너지를 공급하는 구조이다. 전방/후방 모터의 연결은 Fig. 2에 표현된 것처럼 번호가 같은 3개 세트로 이루어져 있다. 날개 좌측의 전방 모터 시스템은 수직/수평 틸트 기능을 갖는 모터이며, 후방 모터 시스템은 수직 기능만을 담당한다. 6개의 배터리 모듈은 동체 중앙에 장착된다.
이러한 구조에 적용된 분산전기추진 방식의 특징은, 순항 또는 비행 중 어느 한 대각선에 위치한 모터 시스템에 고장이 발생하더라도 안전한 비행을 확보할 수 있다는 점이다. 날개의 양력이 발생하는 수평비행 시에는 6개의 전방 모터 시스템 중 세 개(대칭 위치)의 모터 시스템에 고장이 발생하더라도 정상적인 수평비행이 가능하다.
3.Joby(S4) 분산전기추진 시스템 분석
Joby 사 S4 비행체의 분산전기추진 시스템은 Fig. 3과 같이 구성되어 있다. 동력시스템은 각각 구분된 6개의 모터 시스템과 각각 구분된 4개의 배터리 모듈로 이루어져 있다. 하나의 배터리 모듈은 3개의 모터 시스템과 연결된다. 6개의 모터 시스템 중 4개의 배터리 모듈 가운데 2개는 전방 모터 나셀에 장착되며, 나머지 2개는 후익 동체 방향에 장착된다.
결론
UAM Vectored 비행체의 일반적인 형상으로는 Thrust, Lift & Cruise Wingless(Multicopter) 등으로 구분된다. 감항인증 과정에서 안전성을 입증하기 위해 가장 중요한 설계 요소로는 단일 고장으로 인해 파국적 고장이 발생하지 않아야 한다. 이를 위해 분산전기추진 시스템이 적용되고 있으며 비행체의 형상에 따라 다양한 시스템 구성이 연구되고 있다. 분산전기추진 시스템의 안전성 목표는 단일 고장을 식별하고 파국적 고장이 발생하지 않아야 한다. 이를 위해 국적 고장을 발생시키는 minimal cut sets의 신뢰도 목표를 만족하여야 하며 중복구조 시스템을 구성해야 한다.
본 논문에서는 감항인증을 대응하는 3개사의 분산전기추진 시스템 구조를 분석하였으며, 향후 국내에서 개발하고자 하는 UAM의 분산전기추진 시스템 구조 설계의 예비 자료를 확보하였다.

UAM 분산전기추진 시스템 관련 문의
- 대표 문의: 02-420-3203
- 홈페이지: 기술 문의하기