자율주행차가 실제 도로에서 운전자보다 안전하다는 사실을 어떻게 입증할 수 있을까요?
문제는 자율주행차가 마주할 수 있는 도로 상황이 사실상 무한에 가깝다는 데 있습니다.
일반적인 직선 주행이나 차선 변경뿐 아니라 갑작스러운 보행자 출현, 차량의 급정거, 악천후, 센서 오류와 같이 발생 빈도는 낮지만 안전에 큰 영향을 주는 상황까지 검증해야 합니다.
모든 상황을 실제 도로에서 반복적으로 시험하는 것은 시간과 비용, 안전 측면에서 현실적인 한계가 있습니다.
이 때문에 자율주행차 시뮬레이션은 상용화를 앞당기기 위한 핵심 검증 기술로 활용됩니다.
실제 도로 테스트만으로 자율주행차를 검증하기 어려운 이유
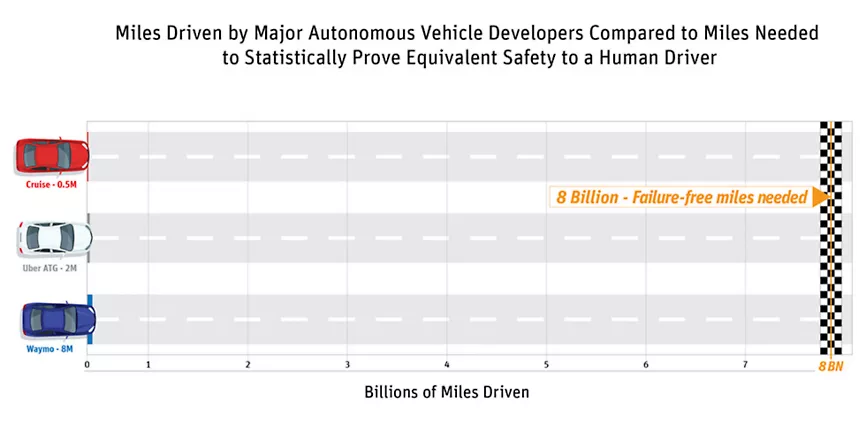
원문에서는 자율주행차가 인간 운전자보다 안전하다는 사실을 통계적으로 입증하기 위해 수십억 마일 규모의 주행 검증이 필요하다는 과거 연구 사례를 소개합니다.
중요한 점은 정확한 숫자 자체보다 실도로 테스트만으로 필요한 검증량을 확보하기 어렵다는 것입니다.
실차 시험에는 차량, 시험 인력, 시험장, 데이터 수집 장비와 긴 시간이 필요합니다.
또한 사고 위험이 높은 상황을 실제 도로에서 의도적으로 반복하는 것도 어렵습니다.
반면 시뮬레이션에서는 동일한 위험 시나리오를 수백 번, 수천 번 반복하면서 소프트웨어의 판단 결과를 비교할 수 있습니다.
자율주행 AI는 왜 시뮬레이션으로 검증해야 할까?
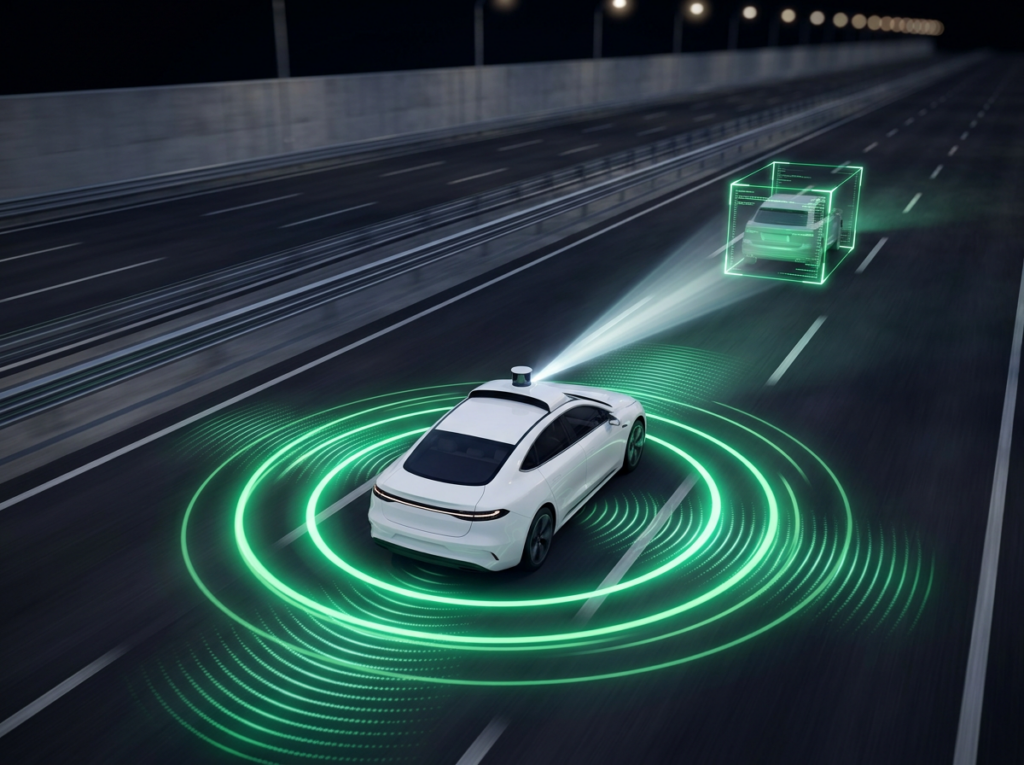
자율주행 시스템은 카메라, 라이다, 레이더 등의 센서 데이터를 기반으로 주변 환경을 인식하고 AI를 통해 주행 상황을 판단합니다.
하지만 AI가 특정 상황에서 어떤 판단을 내릴지 확인하는 것만으로는 충분하지 않습니다.
안전과 직접 연결되는 기능은 AI의 출력이 안전 요구사항을 위반하는지를 감시하고 필요한 경우 안전 동작을 수행할 수 있는 구조가 필요합니다.
원문에서는 이러한 개념을 Safety Gate Architecture로 설명합니다.
Safety Gate란?
Safety Gate는 자율주행 AI가 내린 판단이 정의된 안전 규칙을 위반하는지 확인하는 역할을 합니다.
예를 들어 주행 중 전방에 물체가 나타나 충돌 위험이 발생했다고 가정해보겠습니다.
AI가 상황을 판단하면 Safety Gate는 그 결과가 안전 요구사항을 만족하는지 평가합니다.
위험이 감지되면 사전에 정의된 안전 계획에 따라 제동이나 회피와 같은 동작을 실행하도록 시스템을 제어할 수 있습니다.
즉, 센서 인식 → AI 판단 → Safety Gate 확인 → 안전 계획 실행 → 차량 제어와 같은 구조입니다.
이 과정이 다양한 도로 상황에서도 정상적으로 동작한다는 사실을 반복해서 검증해야 합니다.
기능 안전과 ASIL D가 중요한 이유
자율주행 시스템의 오류는 차량 사고와 직접 연결될 수 있기 때문에 자동차 기능 안전을 고려해야 합니다.
원문에서는 높은 안전 무결성이 요구되는 시스템과 **ASIL D(Automotive Safety Integrity Level D)**를 언급하며 AI만으로 안전 요구사항을 충족하는 데 한계가 있다고 설명합니다.
따라서 자율주행차 개발에서는 단순히 AI의 정확도를 높이는 것뿐 아니라 다음과 같은 질문에 답할 수 있어야 합니다.
- 위험 상황을 어떻게 식별할 것인가?
- 기능별 안전 요구사항은 무엇인가?
- 특정 기능에 오류가 발생하면 어떻게 대응할 것인가?
- 안전 계획이 실제로 정상 실행되는가?
- 센서 오류가 발생해도 안전 상태를 유지할 수 있는가?
이러한 요구사항을 시스템 설계 단계부터 정의하고 검증해야 합니다.
Ansys medini analyze를 활용한 위험 분석
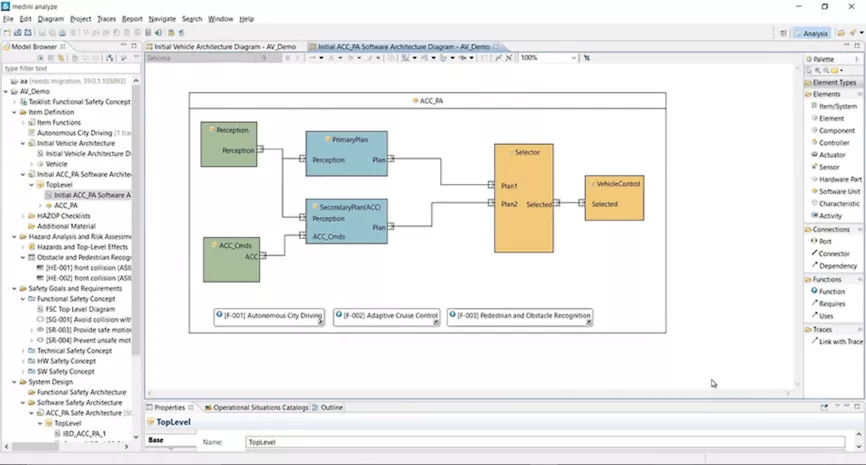
원문에서는 Ansys medini analyze를 활용해 자율주행 시스템의 잠재적 위험을 분석하고 기능 안전 요구사항을 정의하는 과정을 소개합니다.
medini analyze는 자동차 시스템의 기능 안전 분석 및 요구사항 관리를 지원하는 도구입니다.
자율주행 시스템에서는 위험 상황을 식별하고, 해당 상황에 대응하기 위한 Safety Gate 및 안전 요구사항을 설계하는 과정에 활용할 수 있습니다.
예를 들어 전방 장애물로 인해 충돌 위험이 발생한다면 다음과 같은 안전 흐름을 정의할 수 있습니다.
- 센서가 전방 물체 감지
- 충돌 위험 판단
- Safety Gate에서 안전 조건 확인
- 필요한 안전 계획 선택
- 제동 또는 회피 명령 실행
- 안전 상태 복귀 여부 확인
Ansys SCADE로 안전 제어 소프트웨어 개발

위험 분석을 통해 안전 요구사항을 정의했다면 실제 차량이 어떻게 반응할 것인지 제어하는 소프트웨어가 필요합니다.
원문에서는 이러한 소프트웨어 개발에 Ansys SCADE Suite를 활용하는 방식을 설명합니다.
예를 들어 차량 앞에 장애물이 나타났을 때 Safety Gate가 긴급 제동을 결정했다면 제동 시스템이 해당 명령에 맞춰 동작해야 합니다.
이 과정에서는 단순히 명령을 생성하는 것뿐 아니라 제동 로직이 요구사항에 맞게 구현됐는지 검증하는 것이 중요합니다.
가상 환경에서 자율주행 소프트웨어 검증
안전 로직과 제어 소프트웨어가 완성되더라도 실제 차량에서 바로 위험 상황을 테스트하는 것은 효율적이지 않습니다.
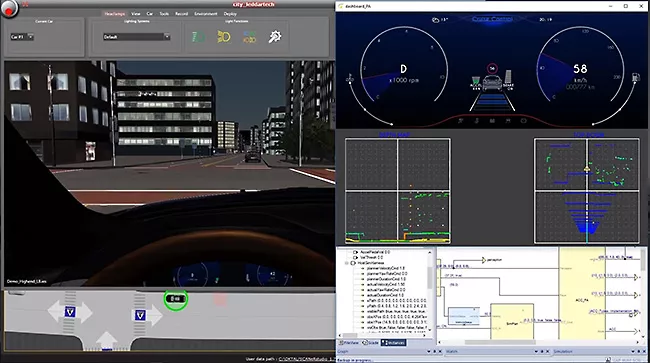
시뮬레이션에서는 실제 도로와 유사한 디지털 환경을 구축해 다양한 시나리오를 반복할 수 있습니다.
가상 환경에는 다음과 같은 조건을 조합할 수 있습니다.
- 차량과 보행자
- 도로 구조
- 교차로
- 장애물
- 조명
- 날씨
- 주·야간 환경
- 센서 노이즈
- 차량 속도
이를 통해 실제 환경에서 위험하거나 재현하기 어려운 상황까지 반복적으로 검증할 수 있습니다.
Ansys SPEOS를 활용한 센서 시뮬레이션
자율주행차가 안전하게 움직이려면 소프트웨어뿐 아니라 센서가 주변 환경을 정확하게 인식해야 합니다.
원문에서는 Ansys SPEOS를 이용해 광학 센서가 디지털 환경 속 물체와 빛에 어떻게 반응하는지를 시뮬레이션하는 방법을 설명합니다.
자율주행차에 사용되는 카메라 등의 광학 센서는 다음과 같은 환경의 영향을 받을 수 있습니다.
- 강한 햇빛
- 야간
- 가로등
- 차량 헤드램프
- 그림자
- 반사
- 악천후
따라서 센서 자체의 성능뿐 아니라 실제 환경 조건에서 인식 성능이 어떻게 달라지는지도 함께 검증해야 합니다.
폐쇄 루프 시뮬레이션이 중요한 이유
자율주행 개발에서는 센서만 따로 검증하거나 차량 제어 로직만 따로 분석하는 것으로 충분하지 않습니다.
센서가 환경을 감지하고, 소프트웨어가 이를 판단하고, 차량이 움직인 결과가 다시 센서 입력에 영향을 주는 Closed-loop Simulation(폐쇄 루프 시뮬레이션)이 중요합니다.
예를 들어, 아래와 같은 과정이 반복됩니다.
[가상 도로 환경]
→ 센서 인식
→ AI 판단
→ Safety Gate
→ 차량 제어
→ 차량 움직임
→ 새로운 센서 입력
이렇게 실제 차량에서 사용하는 소프트웨어를 가상 차량과 연결하면 실제 도로 테스트 이전에 시스템 전체의 동작을 확인할 수 있습니다.
시뮬레이션이 자율주행 상용화를 앞당기는 이유
자율주행차의 상용화를 앞당기려면 더 많은 차량을 도로에 투입하는 것만으로는 부족합니다.
개발 과정에서 가능한 많은 문제를 가상 환경에서 먼저 찾아내고 실제 시험에서는 최종적으로 검증해야 합니다.
자율주행 시뮬레이션을 활용하면 다음과 같은 효과를 기대할 수 있습니다.
- 실제 도로 시험 횟수 감소
- 위험 상황의 안전한 반복 검증
- AI 판단 로직 테스트
- 기능 안전 요구사항 검증
- 센서 성능 검증
- 제어 소프트웨어 검증
- Edge Case 반복 테스트
- 개발 시간 단축
- 실제 테스트 비용 절감
부품부터 소프트웨어까지 통합 검증이 필요한 이유
자율주행차는 하나의 기술만으로 완성되지 않습니다.
센서, AI, 차량 제어 소프트웨어, ECU, 기능 안전 로직 등 여러 요소가 동시에 정상적으로 작동해야 합니다.
따라서 개발 과정 역시 개별 부품 검증에서 끝나는 것이 아니라 부품 → 소프트웨어 → 시스템 → 차량 전체로 이어지는 통합적인 접근이 필요합니다.
원문에서도 Ansys가 이러한 여러 수준을 연결하는 시뮬레이션 접근을 강조하고 있습니다.
자율주행차의 빠른 상용화, 핵심은 검증 속도
자율주행차 시장에서 중요한 것은 빠르게 기능을 개발하는 것만이 아닙니다.
개발된 기능이 수많은 도로 조건에서도 안전하게 작동한다는 사실을 얼마나 효율적으로 검증할 수 있는지가 중요합니다.
실제 도로 테스트만으로 모든 상황을 확인하는 것은 현실적인 한계가 있습니다.
따라서 AI 판단, Safety Gate, 센서, 제어 소프트웨어를 하나의 가상 환경에서 연결하고 반복 검증하는 자율주행차 시뮬레이션은 개발 기간을 단축하고 상용화를 앞당기는 핵심 기술이라고 할 수 있습니다.
FAQ
Q. 자율주행차 개발에 시뮬레이션이 필요한 이유는 무엇인가요?
A. 실제 도로에서 발생할 수 있는 모든 상황을 실차만으로 반복 검증하기 어렵기 때문입니다. 시뮬레이션을 이용하면 위험하거나 발생 빈도가 낮은 상황까지 안전하게 반복할 수 있습니다.
Q. Safety Gate란 무엇인가요?
A. 자율주행 AI가 내린 판단이 정의된 안전 요구사항을 위반하는지 확인하고 필요한 경우 제동이나 회피 등 안전 동작을 수행하도록 하는 안전 구조를 의미합니다.
Q. ASIL D란 무엇인가요?
A. ISO 26262에서 사용하는 자동차 안전 무결성 수준 가운데 높은 수준의 안전 요구사항을 나타내는 등급입니다.
Q. Ansys medini analyze는 어디에 활용되나요?
A. 자동차 시스템의 위험 분석, 기능 안전 요구사항 관리 및 안전 아키텍처 설계 등에 활용할 수 있습니다.
Q. SCADE와 SPEOS는 자율주행 개발에서 어떤 역할을 하나요?
A. SCADE는 안전 관련 제어 소프트웨어 개발과 검증에 활용되며, SPEOS는 카메라 등 광학 센서가 실제 조명 및 환경에서 어떻게 동작하는지 시뮬레이션하는 데 활용됩니다.
출처 : Ansys Simulation is the Fastest Way to Get Autonomous Cars on the Market
문의 및 기술 협력
- 대표 문의: 02-420-3203
- 홈페이지: 기술 문의하기